
眼动交互解决方案
概述
极豪科技的眼动交互解决方案采用感知交互大模型驱动的视线估计算法,不依赖智能终端的特定硬件配置。传统的瞳孔中心角膜反射(PCCR)方案依赖精确校准的硬件和特定光源布局,限制了紧凑型设备的设计灵活性。极豪科技通过算法与硬件解耦,实现高精度、高帧率的视线追踪,在户外强光、镜片反光及用户运动抖动等复杂条件下,依然保持稳定表现。该技术具备较强的泛化能力,除智能眼镜外,也可灵活适配具身智能及其他新兴应用场景。
技术参数
JVE403 眼动摄像模组
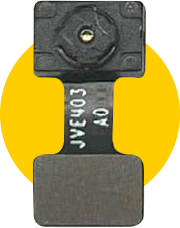
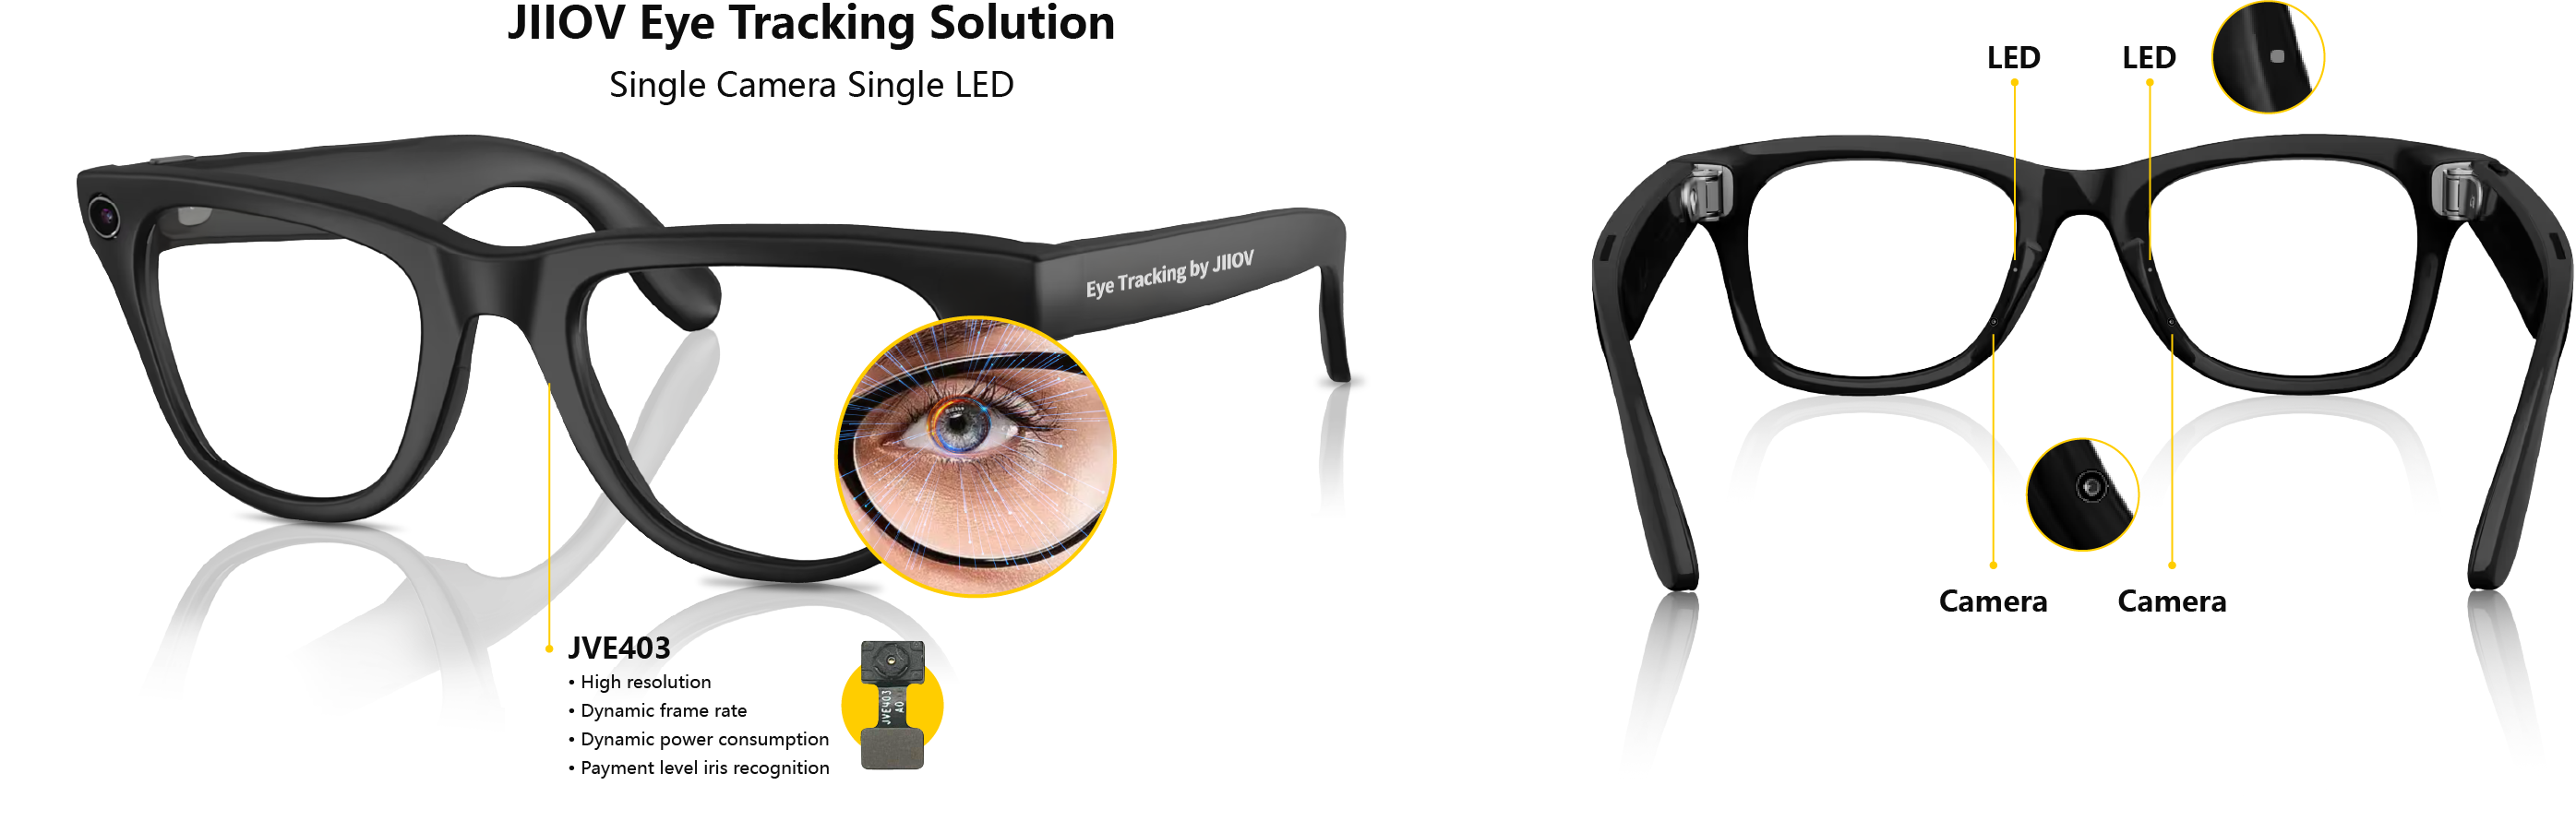
支持动态高分辨率,动态帧率,动态功耗;支持国标支付级别虹膜识别;3P高清可调焦镜头82°大FOV,体积小;使用SPI接口,不占用MIPI接口,降低芯片平台选型需求。
- - 模组尺寸:5.29x3.6x2.62mm
- - FOV:85°
- - 分辨率:168*168~504*504
- - 输出接口:SPI
- - 帧率:24fps~100fps
极豪眼动追踪算法
硬件门槛低
- 摄像头分辨率要求低:即使是低分辨率摄像头也能实现高精度的眼动捕捉。
- 单目单摄识别:单眼单镜即可实现可见光眼动识别,无需使用LED灯补光。
海量数据驱动
- 特征学习:通过海量数据的推动,无需人工设计特征,依靠训练即可优化模型,尤其在处理复杂环境图像时,识别精度显著提升。
- 持续优化:根据数据的积累和学习模型的提升,精度能不断优化。
端到端视觉大模型
- 流程简化:端到端系统不需要手动设计或优化多个子模块,大幅降低开发过程复杂性。
- 全局优化:该系统能更高效地捕捉数据全局特性,可实现最佳性能表现。
鲁棒性强
- 抗干扰能力突出:适应各种复杂场景,如室外强光、繁杂反光点、过曝或亮度不足环境。可在运动抖动中保持识别,甚至针对眼镜倾斜滑落、700°以下屈光近视镜片等情况依然精准。
- 眼动追踪精度稳定:无论环境或外界因素变化,精度始终如一。
功能特色
眼动视线坐标计算
- 应用场景:眼动(手眼)交互、注视点渲染、注意力分析、眼动热图分析。
眼镜滑落自适应,眼动精度不变
- 支持AR眼镜3cm以内眼镜上下滑落眼动精度自适应调整,精度无明显下降。
虹膜识别
- 应用场景:身份认证、虹膜支付。
自动瞳距调节
- 功能特点:支持无标定瞳距调节,双目误差小于 1.2mm。
瞳孔大小实时检测
- 功能特点:实时检测瞳孔大小,误差小于等于 1mm。
- 应用场景:情绪分析、注意力分析。
真实世界眼动标定,自动校验算法
- 在无显示AI眼镜场景下,仍能实现对真实世界的眼动标定。
- 当用户出现标定错误,无需看标定靶,可主动提示再标定。
双目视线焦距估算
- 功能特点:提供 0~3米范围内的双目视线注视点距离数据,误差为 10CM。
- 应用场景:高端VR设备的自动对焦功能,降低眩晕感。近视防控。
虚拟形象(Avatar)支持
- 识别双眼开闭状态与瞳孔定位。
- 识别开闭眼程度,精度小于 1°。
应用案例
极豪科技AI眼镜眼动追踪解决方案
硬件采用JIIOV专用的眼动追踪模组JVE403获取眼部图像,通过眼动追踪算法计算用户视线方向。算法接口输出完全符合OpenXR定义标准。
技术参数
以JVE403软硬件一体化解决方案为示例
| Specification | JVE403 |
|---|---|
| 眼动识别精度 | 眼动范围内平均精准度 <0.5° |
| 虹膜识别 FRR | >99% |
| 虹膜识别 FAR | 1/1,000,000 |
| 算法输出帧率 FPS | 10~240 |
| 瞳距调节 IPD 精度 | +-1.2mm |
| 功能支持 | 眼动追踪,虹膜识别,IPD瞳距调节,注释点渲染,双目视线估算,户外强光抗干扰 |
| 瞳孔大小实时检测精度 | +-1mm |
| 强光检测,算法调节曝光时间 | 降低曝光时间0.1ms |
| 双目视线焦距估算精度 | +-5cm |
| 眼动视线坐标计算 | 支持实时输出 |
极豪JVE403
拍摄角度<30° 外置眼部虹膜效果
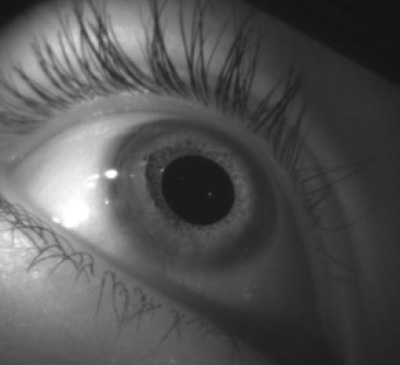
方案功能演示
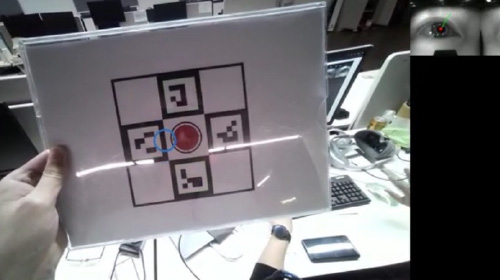
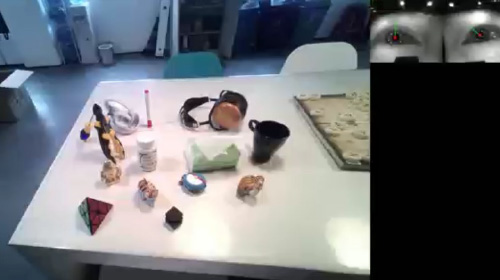
真实场景下的准确度与精度演示
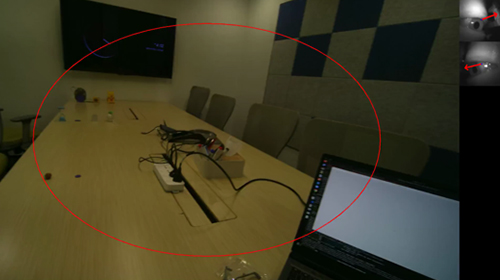
室外强光环境下,眼动追踪性能同样稳定